Skip to content

clarke 正变换 ​

通俗点讲就是将难以控制的电机三相,降维投影到两个坐标轴,缩减控制变量。

复杂的三相变化问题就降解为了α-β坐标轴的坐标上的数值变化问题。
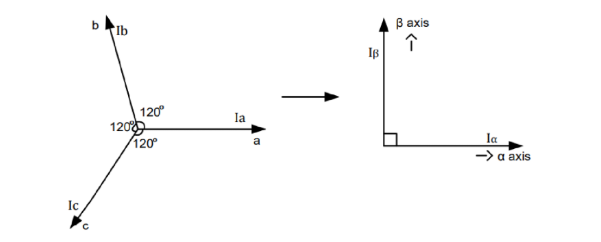
image-20250702204324790

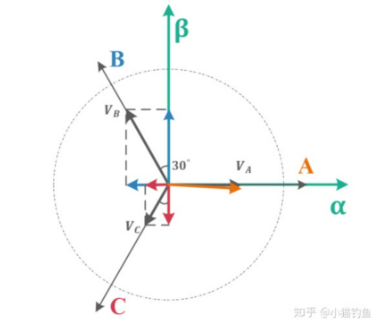
利用三角函数进行投影: image-20250702204429475

显然,针对α-β坐标系中α轴,有:

Iα=ia−sin30∘ib−cos60∘icIα=ia−12ib−12ic

针对α-β坐标系中β轴,有:

Iβ=cos30∘ib−cos30∘icIβ=32ib−32ic

把上面的投影结果列成矩阵形式,有:

[IαIβ]=[1−12−12032−32][iaibic]

但是这个式子并不是最终的投影式,之后需要添加幅值的系数,原因如下:

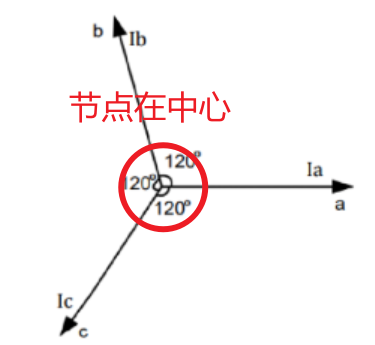
用 α 相电流输入 1A 电流的特例来举例,当电流输入时候,根据基尔霍夫电流定律(电路中任一个节点上,在任意时刻,流入节点的电流之和等于流出节点的电流之和,如下图),有:

ia+ib+ca=0

image-20250702210947899

设 ia 为-1,则根据上面的式子,ib=ic=12 ,列成矩阵形式后,如下所示:

[iaibic]=[−11212]

将 ia,ib,ic 代入:

[IαIβ]=[1−1212032−32][iaibic]=[1−12−12032−32][−11212]=[−320]

由于 b,c 相电流投影的存在,导致在 a 相输入 1A 电流,反应在 α 轴上的电流并不是等赋值的 1A ,而是 −32。

因此,为了让式子等辐值,即使得 a 相 1A 时,反应在α轴上的电流也是 1A ,就得乘上系数 23

基于等赋值变换,就能够得到 α、β 相位与 ia,ib,ic 的关系

[IαIβ]=23[1−12−12032−32][iaibic]

代入:

Iα=23(ia−12ib−12ic)Iα=23[ia−12(ib+ic)]

根据基尔霍夫电流定律:

ia+ib+ic=012ia=−12(ib+ic)Ia=23[ia+12ia]Ia=23×32iaIa=ia

进一步的,可求 Iβ

Iβ=23×(32ib−32ic)=33×(ib−ic)=13×(ib−ic)

根据基尔霍夫电流定律:

ic=−(ia+ib)Iβ=13×(ib−ic)=13×(ib+ia+ib)=13×(2ib+ia)

最终可以得到:

{Iα=iaIβ=13×(2ib+ia)

clarke 逆变换 ​

将 Iα 代入 iα, 推导出 ib

Iβ=13×(2ib+ia)Iβ=13×(2ib+Ia)3Iβ=2ib+Ia2ib=3Iβ−Iαib=3Iβ−Iα2

根据基尔霍夫电流定律推导出 ic

ic=−(ia+ib)=−Iα−ib=−Iα−3Iβ−Iα2=−2Iα−3Iβ+Iα2=−Iα−3Iβ2

最终得到:

{ia=Iaib=3Iβ−Iα2ic=−Iα−3Iβ2

Released under the GPL License.